


سلام! به عنوان یک تامین کننده موتور پهپاد، اخیراً سؤالات زیادی در مورد پروتکل ارتباطی بین یک موتور پهپاد و یک کنترل کننده موتور دریافت کرده ام. بنابراین، فکر کردم چند دقیقه وقت بگذارم تا آن را برای شما تجزیه کنم و توضیح دهم که چگونه این دو جزء حیاتی با هم کار می کنند تا هواپیمای بدون سرنشین شما به راحتی پرواز کند.
بیایید با اصول اولیه شروع کنیم. یک موتور پهپاد وظیفه تولید نیروی رانش مورد نیاز برای بلند کردن پهپاد از روی زمین و نگه داشتن آن در هوا است. از طرف دیگر، یک کنترل کننده موتور مانند مغز عملیات است. دستورات را از کنترلر پرواز می گیرد و آنها را به سیگنال های مناسب برای کنترل سرعت و جهت موتور تبدیل می کند.
ارتباط بین یک موتور پهپاد و یک کنترل کننده موتور تماماً در مورد ارسال و دریافت سیگنال است. از این سیگنال ها برای اطلاع از سرعت چرخش موتور و در کدام جهت استفاده می شود. چندین پروتکل ارتباطی مختلف برای این منظور وجود دارد که هر کدام مزایا و معایب خاص خود را دارند.
یکی از رایج ترین پروتکل های ارتباطی مورد استفاده در موتورهای پهپاد، پروتکل کنترل کننده سرعت الکترونیکی (ESC) است. ESC دستگاهی است که بین فلایت کنترل و موتور قرار می گیرد. سیگنال دریچه گاز را از فلایت کنترلر دریافت می کند و بر اساس آن برق عرضه شده به موتور را تنظیم می کند.
پروتکل ESC معمولاً از مدولاسیون عرض پالس (PWM) برای کنترل سرعت موتور استفاده می کند. PWM تکنیکی است که در آن ESC یک سری پالس های الکتریکی را به موتور می فرستد. عرض این پالس ها میزان توانی که به موتور می رسد را تعیین می کند. پالس بازتر به معنای قدرت بیشتر و سرعت موتور بیشتر است، در حالی که پالس باریکتر به معنای قدرت کمتر و سرعت کمتر است.
یکی دیگر از پروتکل های ارتباطی محبوب، پروتکل OneShot است. OneShot نسبت به پروتکل PWM سنتی بهبود یافته است. این دستگاه از یک پالس در هر سیکل کنترل استفاده می کند که امکان زمان پاسخگویی سریع تر و کنترل دقیق تر سرعت موتور را فراهم می کند. این امر به ویژه برای پهپادهای با کارایی بالا که به تنظیمات سریع و دقیق نیاز دارند بسیار مهم است.
پروتکل DSShot نیز وجود دارد که به طور فزاینده ای در جامعه هواپیماهای بدون سرنشین محبوب می شود. DSShot یک پروتکل دیجیتالی است که حتی سریعتر و مطمئن تر ارتباط بین کنترل کننده موتور و موتور را ارائه می دهد. از یک سری پالس های دیجیتال برای انتقال داده ها استفاده می کند که در مقایسه با پروتکل های آنالوگ مانند PWM کمتر مستعد تداخل است.
یکی از مزایای کلیدی DSShot توانایی آن در ارائه ارتباطات دو طرفه است. این بدان معنی است که موتور می تواند بازخوردهایی مانند سرعت و دمای فعلی را به کنترل کننده موتور ارسال کند. این بازخورد می تواند توسط کنترلر پرواز برای انجام تنظیمات در زمان واقعی و بهینه سازی عملکرد پهپاد استفاده شود.
حالا بیایید در مورد نحوه پیاده سازی این پروتکل ها در هواپیماهای بدون سرنشین واقعی صحبت کنیم. هنگامی که در حال ساخت یا خرید یک پهپاد هستید، باید مطمئن شوید که موتور و کنترل کننده موتور با یکدیگر سازگار هستند. بیشتر موتورهای پهپادهای مدرن و کنترلکنندههای موتور از پروتکلهای ارتباطی متعدد پشتیبانی میکنند، بنابراین شما در انتخاب یکی که مناسبترین نیاز شماست، انعطافپذیری دارید.
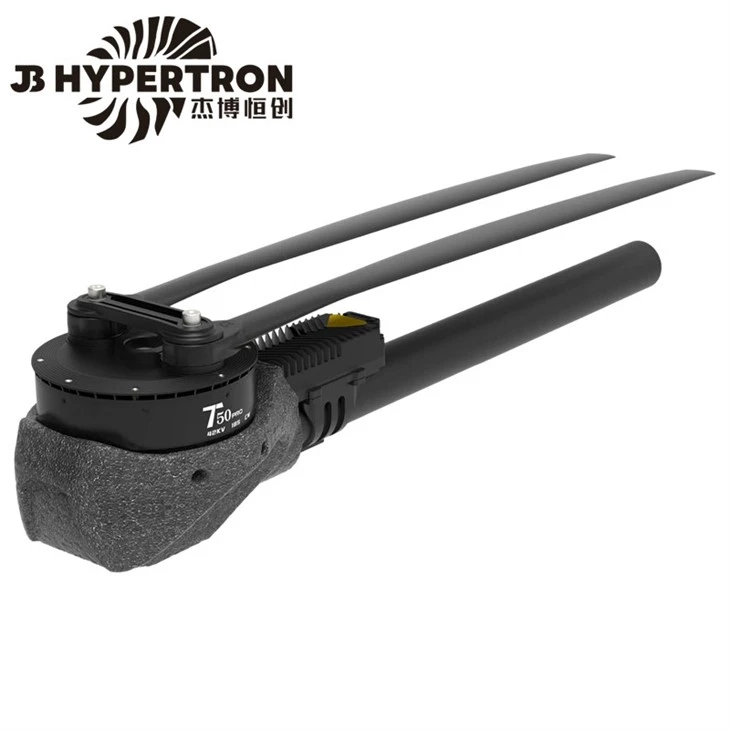
اگر به دنبال یک موتور پهپاد با عملکرد بالا هستید، ممکن است بخواهید ما را بررسی کنیدموتور مولتی روتور. این موتورها به گونهای طراحی شدهاند که حداکثر نیروی رانش و کارایی را ارائه میکنند و آنها را برای هواپیماهای بدون سرنشین مسابقهای و آکروباتیک ایدهآل میسازند.
برای کسانی از شما که اهل پرواز FPV (نمای اول شخص) هستند، ماپهپاد بدون برس FPVموتورها یک انتخاب عالی هستند. آنها زمان پاسخگویی سریع و عملکرد روان را ارائه می دهند که برای یک تجربه FPV هیجان انگیز ضروری است.
علاوه بر انتخاب پروتکل ارتباطی مناسب، چند فاکتور دیگر نیز وجود دارد که هنگام ارتباط بین موتور و کنترل کننده موتور باید در نظر بگیرید. به عنوان مثال، سیم کشی بین دو جزء باید به درستی نصب و عایق بندی شود تا از هرگونه تداخل الکتریکی جلوگیری شود.
همچنین باید مطمئن شوید که کنترل کننده موتور به درستی کالیبره شده است. کالیبراسیون فرآیند تنظیم حداقل و حداکثر مقدار دریچه گاز برای موتور است. این تضمین می کند که موتور به دستورات کنترلر پرواز به درستی پاسخ می دهد.

یکی دیگر از جنبه های مهم سیستم عامل کنترل کننده موتور است. سیستم عامل نرم افزاری است که روی کنترل کننده موتور اجرا می شود و عملکرد آن را کنترل می کند. مهم است که سفتافزار را بهروز نگه دارید تا مطمئن شوید که کنترلکننده موتور در بهترین حالت خود کار میکند و از هرگونه ویژگی یا پیشرفت جدید استفاده کنید.
در نتیجه، پروتکل ارتباطی بین یک موتور هواپیمای بدون سرنشین و یک کنترل کننده موتور، بخش مهمی از عملیات یک پهپاد است. چه یک علاقهمند باشید و چه یک خلبان حرفهای هواپیمای بدون سرنشین، درک اینکه چگونه این اجزا با هم کار میکنند میتواند به شما کمک کند بیشترین بهره را از پهپاد خود ببرید.
اگر علاقه مند به کسب اطلاعات بیشتر در مورد موتورهای پهپاد ما هستید یا در مورد پروتکل های ارتباطی سؤالی دارید، در صورت تمایل با ما تماس بگیرید. ما همیشه خوشحالیم که به شما کمک کنیم موتور مناسب برای نیازهای خود را پیدا کنید و به هر سؤال فنی که ممکن است داشته باشید پاسخ دهیم. چه در حال ساخت یک پهپاد جدید باشید و چه به دنبال ارتقاء یک پهپاد موجود باشید، ما تخصص و محصولاتی برای پشتیبانی از شما داریم.
بنابراین، برای یک گپ دوستانه با ما تماس بگیرید و اجازه دهید درباره پروژه هواپیمای بدون سرنشین بعدی شما بحث کنیم. ما مشتاقیم تا با شما کار کنیم و به شما کمک کنیم تا هواپیمای بدون سرنشین خود را در حال پرواز به سطح بعدی ببرید.
مراجع
- "مبانی موتور و کنترلر پهپاد" - مجله علاقه مندان به هواپیماهای بدون سرنشین
- "درک پروتکل های ارتباطی در هواپیماهای بدون سرنشین" - مجله فناوری پهپاد
- "آینده کنترل موتور هواپیماهای بدون سرنشین" - گزارش نوآوری هوافضا


